
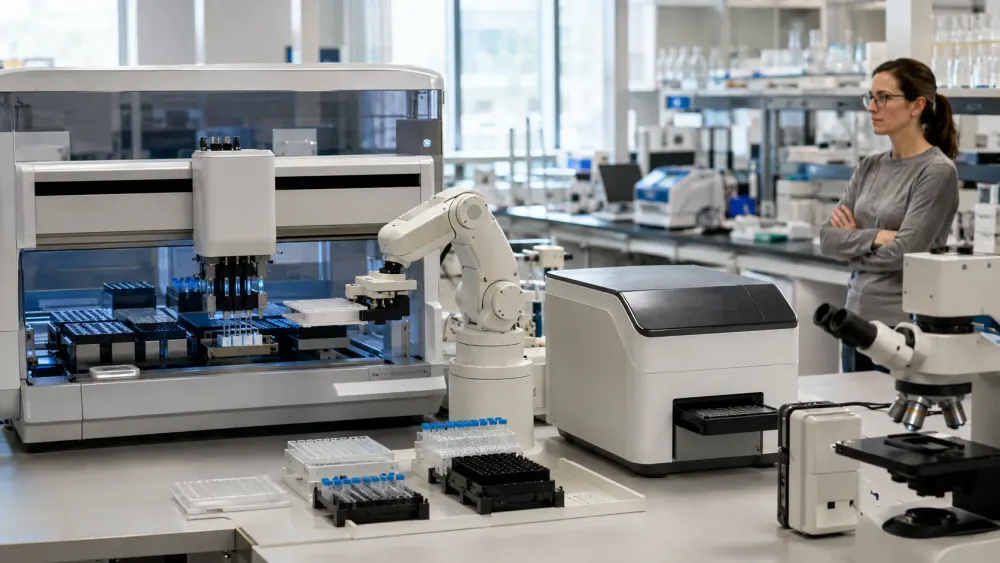
Ein Team der Carnegie Mellon University verband vier zuvor inkompatible Laborsysteme und erstellte innerhalb von acht Stunden eine autonome Verdünnungsreihe – eine Aufgabe, die laut den Forschern normalerweise mehrere Wochen Integration durch die verschiedenen Anbieter erfordert. Dieses Ergebnis bildet die Grundlage für Anthropics neue Forschungsvorschau des Model Hardware Standard (MHS), einer Spezifikation, die es KI-Systemen ermöglichen soll, programmierbare physische Geräte zu erkennen, zu überwachen und zu bedienen.
Anthropic eröffnete am Donnerstag eine Vorabversion für ausgewählte wissenschaftliche Labore und fortschrittliche Hersteller. Das Unternehmen gibt an, dass das System Mikroskope, Flüssigkeitshandhabungsgeräte, Roboterarme und andere Instrumente parallel koordinieren kann und KI-Systeme so von der Software in Experimente und Produktionssysteme integriert. Unabhängige Berichte von Reuters bestätigten den Start und die Phase mit ausgewählten Partnern.
Die Ankündigung ist bedeutsam, da die Hardwareintegration nach wie vor eine der unglamourösesten und hartnäckigsten Hürden der Automatisierung darstellt. Sie ist zudem vorläufig. Die mit MHS veröffentlichten Beispiele sind Fallstudien von Partnern, keine unabhängigen Audits oder Peer-Review-Bewertungen, und einige nutzen Demonstrationen anstelle von Produktionsumgebungen. Sie zeigen, dass eine gemeinsame Schnittstelle den Entwicklungsaufwand reduzieren kann; sie belegen jedoch nicht, dass universelle KI beliebige Labore oder Fabriken sicher steuern kann.
Eine gemeinsame Sprache für inkompatible Maschinen
MHS entstand aus einer Kooperation zwischen Anthropic und dem Janelia Research Campus des Howard Hughes Medical Institute. Die Kernidee ähnelt einem Gerätetreiber, der Softwareschicht, die die Kommunikation zwischen Computer und Gerät vermittelt. Anstatt dass ein Agent die Schnittstelle jedes Herstellers erlernen muss, stellt ein MHS-Treiber einfache Grundfunktionen wie das Auslesen einer Temperatur oder das Speichern einer neuen Einstellung bereit, zusammen mit einer standardisierten Beschreibung dessen, was das Gerät messen und ändern kann.
Diese Beschreibungen enthalten natürlichsprachliche Tags für Fakten, die Software möglicherweise nicht preisgibt, wie beispielsweise das Gewicht eines Roboterarms oder die Sicherheitsgrenzen eines Instruments. Der Treiber generiert eine Referenzdatei, die das Gerät im Netzwerk auffindbar macht. technischen Vorschau kann ein Agent die Geräte anschließend über das Model Context Protocol, eine Befehlszeile oder eine Programmierschnittstelle steuern, während längere Abläufe in deterministischen Code kompiliert werden können, anstatt sie Schritt für Schritt durchzuspielen.
Diese Trennung ist wichtig. Sprachmodelle sind zwar hilfreich, um ein experimentelles Ziel zu interpretieren und geeignete Werkzeuge auszuwählen, doch wiederholbare Maschinenbewegungen sollten nicht von einer ständigen, probabilistischen Antwort abhängen. MHS ermöglicht es einem Agenten, einen Arbeitsablauf zu planen, zu überwachen und anzupassen, während Instrumente begrenzte Befehle ausführen. Der versprochene Vorteil ist die Wiederverwendbarkeit: Sobald ein zuverlässiger Treiber existiert, muss ein anderes Labor die Integration nicht von Grund auf neu entwickeln.
Erste Tests zeigen Geschwindigkeit und tote Winkel
Die Demonstration an der Carnegie Mellon University umfasste einen Liquid-Handler, einen Plattenleser, einen Roboterarm und Überwachungskameras, verteilt auf drei Computer. Ein Rechner verarbeitete Auftragsdateien, ein anderer nutzte eine ältere Windows-Skriptschnittstelle, und der Plattenleser bot lediglich einen grafischen Bildschirm. MHS präsentierte seine Zustände und Verfahren in einem Manifest. Ein Agent verwendete einen kolorimetrischen Farbstoff anstelle eines Medikaments, um eine Dosis-Wirkungs-Kurve etwa dreimal schneller als mit dem vorherigen Arbeitsablauf zu erstellen und zu messen.
Die Forscher integrierten gezielt sechs Gefahrenquellen, darunter eine fehlende oder verdrehte Platte, eine nicht angeschlossene Kamera und einen aktiven Not-Aus-Schalter. Das System blockierte alle sechs vor der Bewegung. Im Verlauf des Experiments verwarf es eine erste Kurve mit einem R²-Wert unter 0,9, reduzierte die maximale Konzentration von 200 auf 100 Mikrogramm pro Milliliter und erzeugte ohne menschliches Eingreifen eine zweite Anpassung mit einem Wert über 0,98. Diese Ergebnisse sind vielversprechend, doch das Team plant ausdrücklich die Validierung mit realen Wirkstoffkandidaten als zukünftige Aufgabe.
Ein Machbarkeitsnachweis von Genentech offenbarte eine andere Grenze. Claude koordinierte einen Liquid-Handler, einen Roboterarm und ein Plattenlesegerät für einen Protein-Assay und optimierte anschließend die Pipettiergeschwindigkeiten anhand von Experten-Transfers. Die ersten Standardeinstellungen führten jedoch zur Blasenbildung in einer viskosen Probe, und der anfängliche Versuch im selben Well verschlimmerte das Problem. Die Forscher von Genentech mussten die Ursache ermitteln und den Fokus auf ein sauberes Well und schonenderes Mischen legen. Ihre Fallstudie ist eine wichtige Warnung: Softwarekompetenz ist kein Ersatz für physikalische Intuition.
Von Skripten zu geschlossenen Laborsystemen
Das übergeordnete Ziel ist ein autonomes Labor, in dem eine Software ein Experiment auswählt, Geräte es durchführen, Sensoren Ergebnisse liefern und das System die nächste Iteration auswählt. Die NIST-Definition beschreibt dies als einen geschlossenen Regelkreis, der darauf abzielt, den Informationsgewinn aus jedem Zyklus zu maximieren. Die automatisierte Probengenerierung, -handhabung und -charakterisierung erfordern dabei nur geringe menschliche Eingriffe. MHS liefert zwar nicht das wissenschaftliche Ziel und garantiert keine validen Messungen, könnte aber die Verbindung zwischen Algorithmus und Labor herstellen.
An der University of Washington verband ein Doktorand innerhalb einer Woche sechs Analysegeräte. Zu den Demonstrationen gehörten die Live-Überwachung von quantitativen PCR-Kurven, die Anforderung einer Genehmigung vor dem Stopp eines Laufs und die Koordination eines Roboterarms mit einem Flüssigkeitshandhabungssystem, sodass die Platten erst dann den Besitzer wechselten, nachdem jedes Gerät einen sicheren Zustand gemeldet hatte. Der Forscher merkte an, dass die kontinuierliche Überwachung Rechenressourcen beansprucht und komplexere Protokolle eine erhebliche Optimierung erfordern.
Janelia-Forscher nutzten den Standard, um sieben verschiedene Programme in einer neurowissenschaftlichen Versuchsanordnung zu vereinheitlichen und so die Installation einer neuen Kamera von einem mehrtägigen Projekt auf wenige Minuten zu verkürzen. QuEra setzte MHS zur Wiederherstellung des Lasersteuerungssystems eines Quantencomputers ein. Laut Unternehmen hatte ein vierköpfiges Team zuvor zwei bis drei Wochen an einem manuell erstellten Wiederherstellungsskript gearbeitet; im Pilotbericht heißt es außerdem, dass der Agent manchmal über Nacht auf die Genehmigung wartete und keine Hardwarefehler diagnostizieren konnte.
Diese Ergebnisse fügen sich in einen breiteren Forschungstrend ein, weisen aber auch auf dessen Grenzen hin. Eine Studie aus dem Jahr 2026 in Nature stellt fest, dass viele autonome experimentelle Systeme weiterhin individuell angepasst, eng gefasst und auf eine begrenzte Anzahl von Werkzeugen beschränkt sind. Der Übergang von beeindruckenden Demonstrationen zu anpassungsfähigen Laboren erfordert eine Infrastruktur, die Softwareentscheidungen und physikalische Aktionen sicher testen kann. Ein gemeinsames Hardware-Vokabular verbessert die Interoperabilität; es ersetzt jedoch nicht die Notwendigkeit von Domänenmodellen, kalibrierten Instrumenten oder qualifizierten Wissenschaftlern.
Physischer Zugang erhöht die Fehlerkosten
Ein Mitarbeiter, der ein Dokument falsch ablegt, verursacht Unannehmlichkeiten. Ein Mitarbeiter, der einen Roboter bewegt, einen Laser wechselt oder eine biologische Probe entnimmt, kann Geräte beschädigen, Beweismittel verfälschen oder jemanden verletzen. Das Sicherheitskonzept umfasst daher mindestens drei Ebenen: sicheren Zugriff auf das Kontrollsystem, deterministische Grenzwerte, die von Fahrern und Verfahren eingehalten werden, und die menschliche Autorität über Handlungen mit ungewissen oder irreversiblen Folgen.
MHS kann das Model Context Protocol (MCP) nutzen, das jedoch eine eigene Angriffsfläche bietet, wenn Remote-Tools Vertrauensgrenzen überschreiten. Die aktuellen Sicherheitsrichtlinien verlangen von Servern, eingehende Anfragen zu verifizieren und Token abzulehnen, die nicht für diesen Server ausgestellt wurden. Sie identifizieren außerdem Risiken wie Server-Side Request Forgery (SRF) und gestohlene Statushandles. Labore benötigen darüber hinaus Netzwerkisolation, Least-Privilege-Anmeldeinformationen, signierte Treiber, unveränderliche Audit-Logs und eine klare Regel, die besagt, dass physische Not-Aus-Schalter Agentenbefehle außer Kraft setzen.
Leistungsangaben erfordern standardisierte Tests. Das Robotikprogramm legt Wert auf Kennzahlen und Protokolle für Wahrnehmung, Geschicklichkeit, Sicherheit, Koordination und Interoperabilität. Die von MHS durchgeführte Gefahrensimulation liefert zwar die richtigen Nachweise, doch sechs blockierte Bedingungen in einer kontrollierten Umgebung reichen nicht für eine Sicherheitszertifizierung aus. Die Evaluierungen müssen auch defekte Sensoren, böswillige Eingaben, Timingfehler, Kalibrierungsdrift und unvorhergesehene Fehlerkombinationen berücksichtigen.
Die Akzeptanz hängt von den Treibern und den Beweisen ab
Anthropic zufolge ist MHS modellunabhängig und wird zukünftig als Open Source verfügbar sein, hat aber noch kein Datum für die allgemeine Verfügbarkeit bekannt gegeben. Derzeit ist der Zugriff eingeschränkt, während die ersten Partner Sicherheitsbewertungen und Betriebsverfahren entwickeln. Daher ähnelt die Vorschau eher einem auf Prototypen basierenden Vorschlag als einem Industriestandard. Ein Standard etabliert sich erst dann, wenn ihn konkurrierende Modellanbieter, Gerätehersteller, Labore und Produktionsfirmen unabhängig implementieren können.
Der entscheidende Faktor könnte das Treiber-Ökosystem und nicht der Agent selbst sein. Labore verfügen über jahrzehntealte Instrumente, herstellerspezifische Software und Geräte ohne moderne Programmierschnittstelle. Deren Unterstützung erfordert Dokumentation, Wartung und Konformitätsprüfungen. Hardwarehersteller müssen entscheiden, ob sie native MHS-Treiber veröffentlichen, während Kunden festlegen müssen, wer die Verantwortung trägt, wenn ein Treiber einen Grenzwert falsch beschreibt oder ein Agent einen Zustand mehrdeutig interpretiert.
MHS wirft dennoch ein neues Licht auf ein wichtiges Problem. Es geht nicht mehr nur darum, ob ein KI-Modell Versuchspläne erstellen kann, sondern ob verschiedene Maschinen zuverlässige, begrenzte Fähigkeiten aufzeigen können, die Software kombinieren kann. Das achtstündige Ergebnis der Carnegie Mellon University deutet darauf hin, dass diese Ebene die Integrationszeit deutlich verkürzen kann. Die Blasenbildung bei Genentech und die Verzögerungen bei der Genehmigung von QuEra zeigen, warum Geschwindigkeit weder physisches Verständnis noch Validierung oder verantwortungsvolle menschliche Kontrolle ersetzen kann.











